第 52 卷
AIGC与具身智能:模型助推验证功能
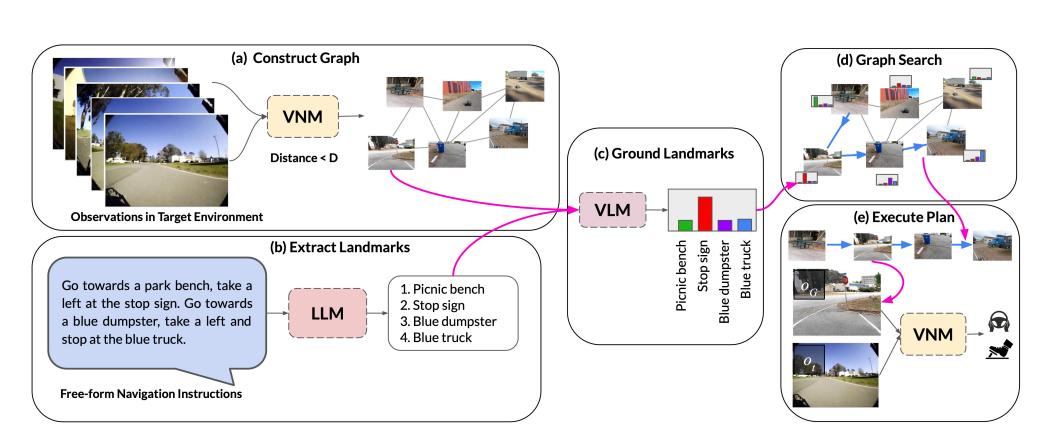
计算机
视觉
机器学自然语习言处理
AI
大模型加入
博弈与认知与伦理推理
实施方案
具身感知
具身想象
具身概念逐步得到验证,通用人工智能AGI开始启程。
机器人•可达性:基本要素可测量。
学习
•可检验性:可用完成任务检验。具身执行
•可解释性:可通过具身学习推断概念。
交互式
物体知识库仿真引擎通用物体抓取
物体感知
AIGC与空间智能:场景重构智慧赋能
空间智能是机器在三维空间和时间中以三维方式感知、推理和行动的能力,即理解事物在三维空间和时间(4D)中的位置,事物的交互方式。旨在将 AI 从大型数据中心带出来,放入 3D/4D 世界中,使其理解这
个世界的丰富性。空间智能应具备四个关键能力:场景理解、物体识别、空间关系推理和交互式感知。
——美国国家工程院院士李飞飞
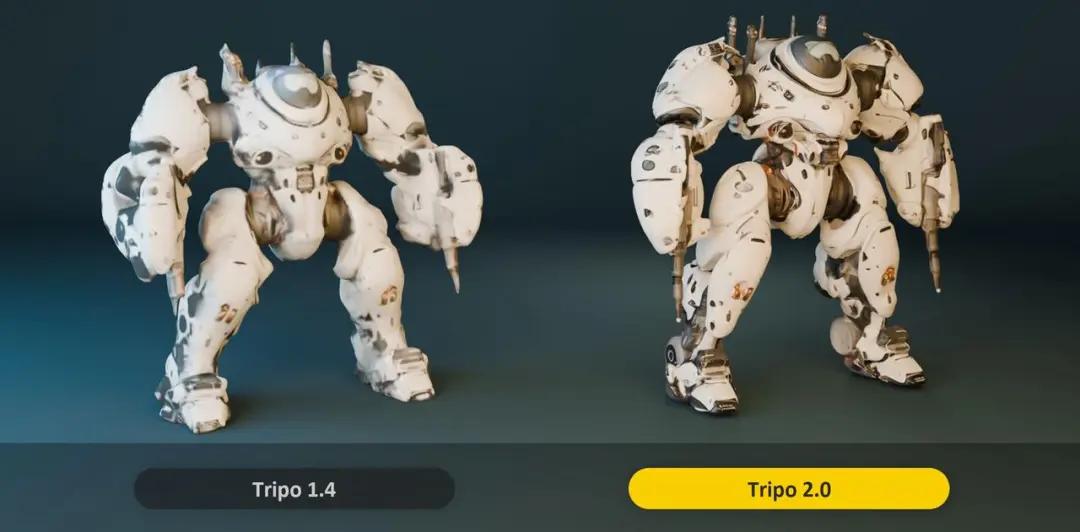
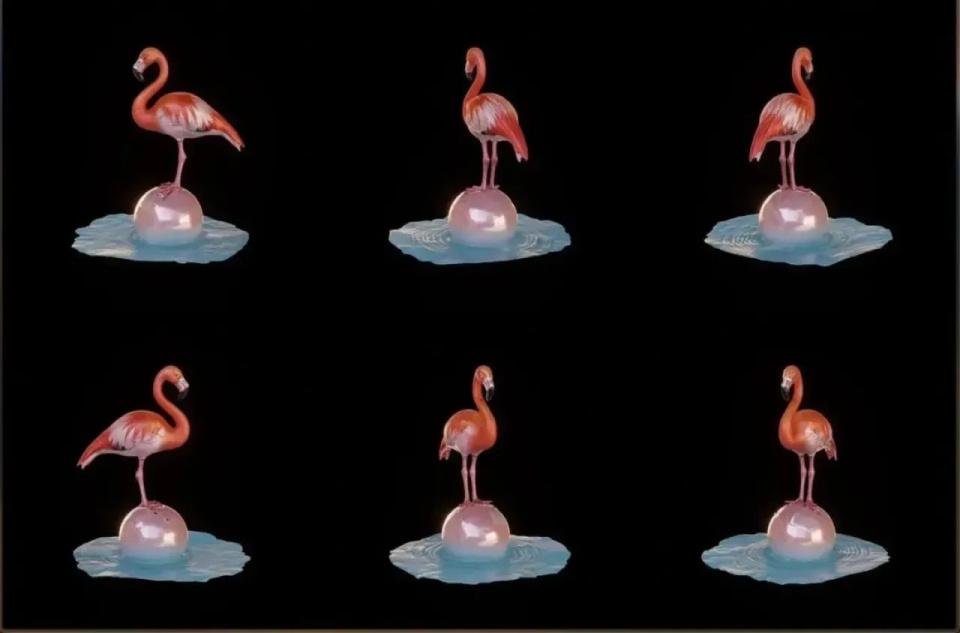
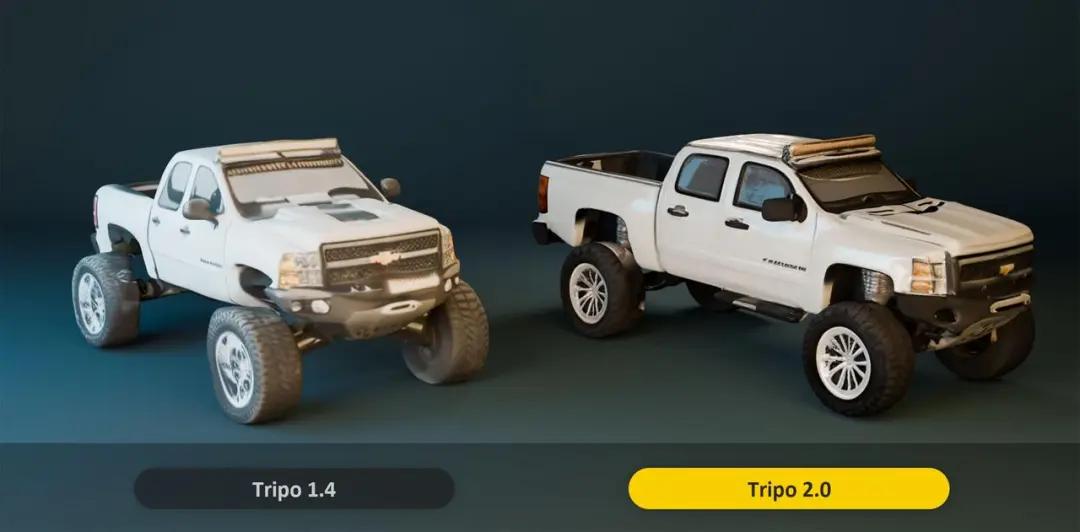
2024年初,中国AI初创企业VAST发布3D生成大模型Tripo 1.0,9月推出Tripo 2.0,目前可做到10秒
生成形状几何,10秒生成纹理及PBR(基于物理的渲染),在3D生成任务效果中处于领先地位。
AIGC与人形机器人:人性深化应用广延
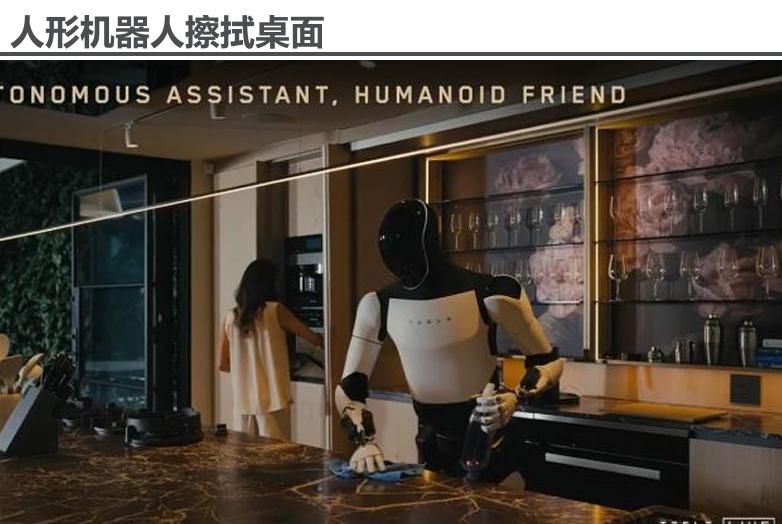
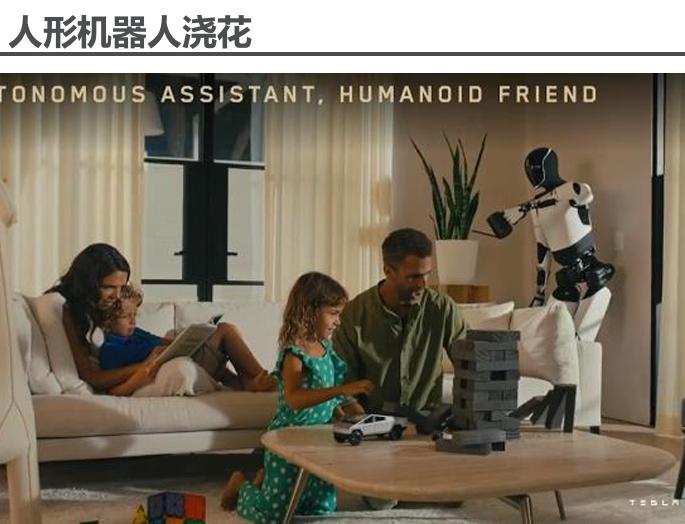
人形机器人是模仿人类的形状、结构、行为以及实现人类
- 人形机器人导航:结合视觉、语音等,协助人形机器人
基本动作和功能的智能机器人,具备感知环境、进行决策
推断出最可能的导航路线。
和执行动作的能力,其应用领域涵盖服务、医疗、娱乐等
领域。
人形机器人交互:结合自然语言处理、计算机视觉等技
机遇
- 深度智能化
术,使机器人更好地理解人类的语言和行为,预测人类
意图。
- 情感表达:人形机器人通过面部表情、肢体语言等方式
自然交互能力应表达情感,并通过AIGC技术来优化其情感表达的真实性
- 应用领域延伸
商业化加速
和逼真感。
- 自主学习:让人形机器人从环境中学习并不断完善自己
用
的行为和决策。使之更加智能化和自适应,并在未知环
本卷图片
本页图片
全站分卷索引 · 62 卷
- 1第 1 卷
- 2第 2 卷
- 3第 3 卷
- 4第 4 卷
- 5第 5 卷
- 6第 6 卷
- 7第 7 卷
- 8第 8 卷
- 9第 9 卷
- 10第 10 卷
- 11第 11 卷
- 12第 12 卷
- 13第 13 卷
- 14第 14 卷
- 15第 15 卷
- 16第 16 卷
- 17第 17 卷
- 郭店楚墓竹简:智能复原文化重现
- 生成格言:智能凝思意境自现
- 困从易生
- 光自幽起
- AIGC与文言文:惊艳文采情感注能
- 父亲节赋·和太史刘
- 为子则柔,柔而不弱;为父必威,威而不苛。若无此威,则无问可答;若无此柔,则无爱可
- 承。父虽平凡,护子若龙;父目如炬,虎视群狼。不使子女为羸弱之粮,父心无私,披荆斩
- 肩无论宽窄,必挡万里狂风;眼无论远近,必照一家光明。向天求变,需忍岁久,父如巍山,
- 任风霜蚀,静候星归。一片丹心映晚霞,几度春秋度白发。飞舟越海,父心辽远;丹月映江,
- 父爱深长。人间四月芳菲尽,父心忧愁未曾止。期子凌云,故推舟离岸;背影依依,但愿子
- 父者,忍苦修行而无解脱,历万劫而不为仙。披星戴月无怨悔,罕见清闲而珍视。风摇楼阁,
- 18第 18 卷
- 19第 19 卷
- 20第 20 卷
- 21第 21 卷
- 22第 22 卷
- 23第 23 卷
- 24第 24 卷
- 25第 25 卷
- 26第 26 卷
- 27第 27 卷
- 28第 28 卷
- 29第 29 卷
- 30第 30 卷
- 31第 31 卷
- 32第 32 卷
- 33第 33 卷
- 34第 34 卷
- 35第 35 卷
- 36第 36 卷
- 37第 37 卷
- 高细节音乐:细腻入微层次分明
- 疗愈音乐:声波抚慰曲调疗心
- 语言融合:多元交汇意境共鸣
- Hello world
- Hello World,世界,你好, Hola Mundo, ابحرم رماعماب, Bonjour le monde,
- Привет мир, Olá Mundo, Hallo Welt, こんにちは世界, नमस् तदुननया,
- ওহে বিশ্ি, 안 녕 세 상, Ciao Mondo, Hallo Wereld, Merhaba Dünya, Xin
- chào Thế giới, Witaj świecie, Привіт Світ, Salut Lume, Γειά σου Κόσμε,
- Helló Világ, Ahoj světe, Hej världen, Hei maailma, Hej Verden, Hei
- Verden, םולש םלוש, สวัสดีชาวโลก, Halo Dunia, Hai Dunia, Hello Mundo,
- Dia duit an Domhan, Tere Maailm, Sveika pasaule, Labas pasauli,
- Pozdravljen svet, Ahoj svet, Здравей свят, Pozdrav svijete, Здраво
- 38第 38 卷
- 39第 39 卷
- 40第 40 卷
- 41第 41 卷
- 42第 42 卷
- 43第 43 卷
- 44第 44 卷
- 45第 45 卷
- 46第 46 卷
- 47第 47 卷
- 48第 48 卷
- 49第 49 卷
- 50第 50 卷
- 51第 51 卷
- 52第 52 卷
- 53第 53 卷
- 54第 54 卷
- 55第 55 卷
- 56第 56 卷
- 57第 57 卷
- 58第 58 卷
- 59第 59 卷
- 60第 60 卷
- 61第 61 卷
- 62第 62 卷